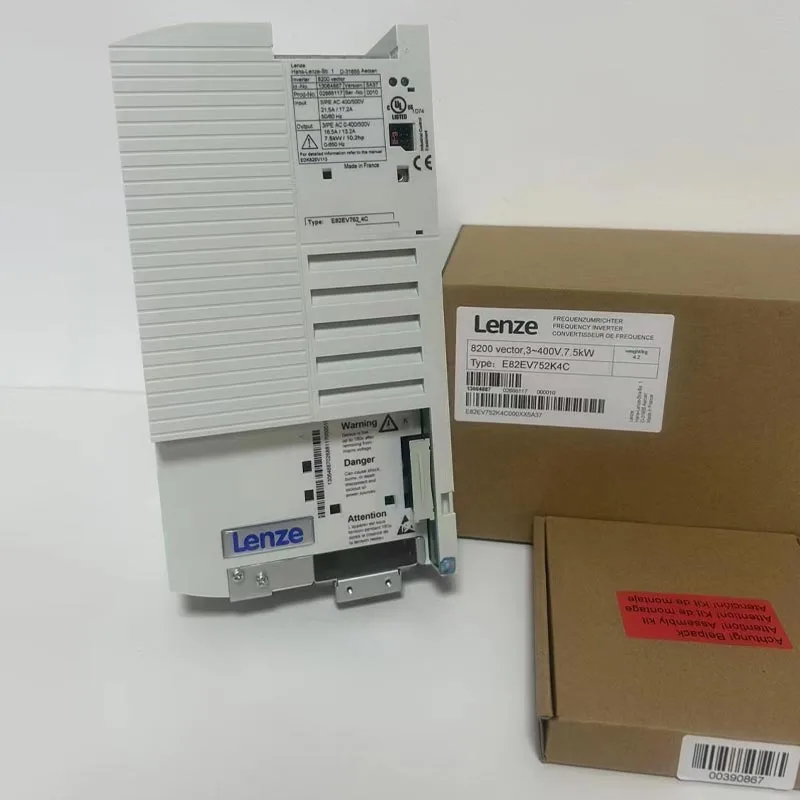
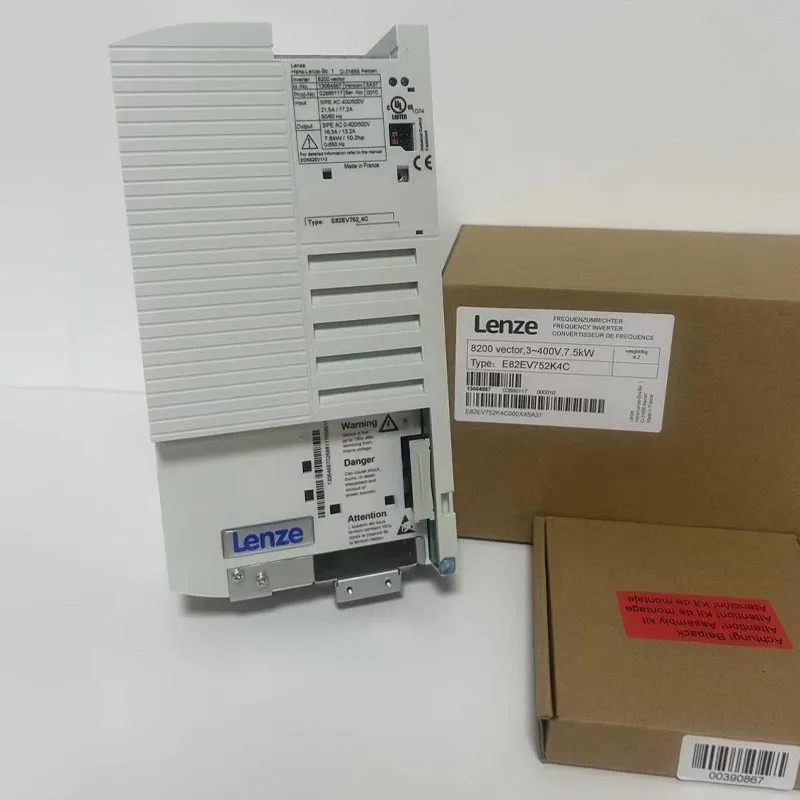
Lenze-инверторрешения используются в промышленных системах управления движением и двигателями, где требуется точное регулирование скорости, контролируемое ускорение, замедление, управление крутящим моментом и интеграция с оборудованием автоматизации. Выбор правильного инвертора – это не просто вопрос подбора мощности двигателя. Инженерам также необходимо учитывать тип двигателя, напряжение питания, выходной ток, режим управления, характеристики нагрузки, требования к торможению, архитектуру связи, условия окружающей среды, ограничения шкафа и процедуры ввода в эксплуатацию. Инверторная технология может применяться в конвейерах, насосах, вентиляторах, упаковочном оборудовании, станках, системах транспортировки материалов и другом промышленном оборудовании. Самый надежный процесс выбора начинается с рабочего цикла машины и характеристик двигателя, затем определяются необходимые функции привода, защита, интерфейсы управления и условия установки. Для покупателей, приобретающих признанные продукты промышленной автоматизации, точная идентификация модели и соответствие области применения особенно важны, поскольку разные семейства инверторов могут иметь разные интерфейсы, функции программного обеспечения, размеры и требования к установке.
Оглавление
Щелкните любую тему, чтобы перейти непосредственно к разделу.
- 1. Почему управление двигателем с регулируемой скоростью важно в промышленном оборудовании?
- 2. Как промышленный преобразователь частоты управляет двигателем?
- 3. Какие характеристики двигателя и нагрузки следует оценить?
- 4. Как режимы управления влияют на производительность машины?
- 5. Что делают функции ускорения, замедления и торможения?
- 6. Как инвертор взаимодействует с системами автоматизации?
- 7. Какие функции защиты следует учитывать?
- 8. Как условия установки и конструкция шкафа влияют на выбор?
- 9. Как следует управлять энергией торможения, рекуперации и замедления?
- 10. В каких промышленных приложениях можно использовать приводы с регулируемой скоростью?
- 11. Каких распространенных ошибок при выборе следует избегать инженерам?
- 12. Как следует заменить или модернизировать существующие системы?
- 13. Что должна включать в себя спецификация профессионального инвертора?
- 14. Часто задаваемые вопросы
Почему управление двигателем с регулируемой скоростью важно в промышленном оборудовании?
Многим промышленным машинам не нужен двигатель для работы на одной фиксированной скорости при любых условиях. Конвейерам может потребоваться контролируемое ускорение, насосам могут потребоваться различные условия потока, вентиляторы могут реагировать на изменяющиеся требования процесса, а упаковочные машины часто зависят от скоординированного движения между несколькими осями или станциями.
Традиционные устройства с фиксированной скоростью могут использовать механические методы для адаптации мощности машины, но привод с регулируемой частотой позволяет напрямую контролировать электрические условия работы двигателя.
Изменяя подаваемую частоту и напряжение в соответствии с выбранной стратегией управления, привод может регулировать скорость двигателя и влиять на создание крутящего момента. Это дает разработчику машины более гибкий способ управления движением, не полагаясь полностью на методы механической передачи.
Практическая польза – это не просто «изменение скорости». Контролируемое ускорение может уменьшить механический удар. Контролируемое замедление может снизить внезапную нагрузку на муфты и ремни. Регулируемая скорость может позволить процессу работать в требуемых производственных условиях вместо того, чтобы заставлять двигатель работать непрерывно в одной фиксированной точке.
Позволяет регулировать скорость двигателя в соответствии с требованиями машины и условиями процесса.
Обеспечивает заданное изменение скорости от состояния покоя до рабочей скорости, уменьшая резкие механические нагрузки.
Позволяет машине замедляться в соответствии с заданным профилем, а не резко останавливаться.
Предоставляет интерфейс управления, который позволяет подключать работу двигателя к ПЛК, HMI, датчикам и системам контроля.
Почему разным машинам требуется разное поведение привода
Конвейер, несущий стабильный груз, ведет себя иначе, чем подъемник, экструдер, центробежный вентилятор или высокоинерционная машина. Каждая нагрузка создает различные требования к крутящему моменту и скорости.
Некоторому оборудованию необходим высокий пусковой момент. Некоторым требуется относительно низкий крутящий момент на низкой скорости. Некоторым приходится ускорять большую вращающуюся массу, а затем многократно ее замедлять.
Эти различия влияют на соответствующую мощность инвертора и стратегию управления.
Контроль скорости и стабильность процесса
В промышленной автоматизации скорость часто напрямую связана с качеством процесса. Скорость конвейера влияет на расстояние. Скорость насоса влияет на расход. Скорость вентилятора влияет на объем воздуха. Скорость роликов влияет на обработку материала.
Таким образом, привод может стать частью контура управления процессом, а не просто аксессуаром двигателя.
Почему управление двигателем должно начинаться с машины
Первый вопрос не должен быть таким: «Какой инвертор имеет подходящую мощность?» Лучший вопрос: «Что машина требует от двигателя?»
Ответ должен включать частоту старт-стоп, постоянную рабочую скорость, пиковый крутящий момент, время разгона, время торможения, инерцию нагрузки, температуру окружающей среды и требования к связи.
Как промышленный преобразователь частоты управляет двигателем?
Промышленный инвертор преобразует входную электроэнергию в контролируемую мощность, подходящую для подключенного двигателя. В обычном приводе переменного тока этот процесс обычно включает в себя выпрямление, накопление энергии в звене постоянного тока и управляемое переключение через инверторный каскад.
Выпрямительный каскад
Для типичного привода переменного тока входной источник переменного тока сначала преобразуется в постоянный ток. Выпрямительный каскад устанавливает шину постоянного тока, используемую нижестоящей коммутационной схемой.
Конфигурация выпрямителя зависит от архитектуры привода и схемы питания.
Звено постоянного тока
Звено постоянного тока действует как промежуточная энергетическая секция между входным выпрямителем и выходным инверторным каскадом. Конденсаторы и другие компоненты помогают стабилизировать напряжение постоянного тока и поддерживают процесс переключения.
Инверторный каскад
Инверторный каскад использует полупроводниковые переключатели для преобразования мощности звена постоянного тока в управляемый трехфазный или другой подходящий выходной сигнал. Регулируя схемы переключения, привод управляет напряжением и частотой, подаваемыми на двигатель.
Выходная частота
Скорость двигателя в асинхронном двигателе переменного тока зависит от электрической частоты и количества полюсов двигателя. Таким образом, изменение выходной частоты приводит к изменению рабочей скорости двигателя.
Зависимость не совсем прямая, поскольку условия скольжения и нагрузки также влияют на фактическую скорость двигателя.
Контроль напряжения
Привод также контролирует напряжение двигателя. Напряжение и частота должны быть скоординированы, чтобы обеспечить желаемые условия магнитного потока в двигателе.
| Этап привода | Основная функция | Ключевое соображение |
|---|---|---|
| Входной выпрямитель | Преобразует источник переменного тока в постоянный ток | Напряжение питания и конфигурация входа |
| Звено постоянного тока | Обеспечивает промежуточную энергию постоянного тока | Постоянное напряжение, пульсации, емкость, температурные условия |
| Инверторный мост | Создает контролируемую мощность двигателя | Коммутационные устройства, токовая мощность, алгоритм управления |
| Процессор управления | Рассчитывает команды переключения и управления двигателем. | Режим управления, обратная связь, функции программного обеспечения |
| Система защиты | Отслеживает аномальные электрические условия | Ток, напряжение, температура, логика неисправности |
ШИМ-переключение
Широтно-импульсная модуляция обычно используется для синтеза желаемой формы двигательного сигнала. Полупроводниковые переключатели включаются и выключаются с контролируемой частотой, создавая структуру импульсов, эффективное напряжение и частоту которых можно регулировать.
Схема переключения управляется процессором управления привода.
Обратная связь двигателя
Некоторые приложения работают без физического энкодера двигателя. Привод оценивает поведение двигателя на основе электрических измерений и алгоритма управления.
В других приложениях требуется обратная связь от энкодера, когда требуется более высокая скорость или управление положением.
Работа в разомкнутом и замкнутом контуре
В разомкнутом контуре управления не используется физическое устройство обратной связи по скорости. Управление с обратной связью использует обратную связь от энкодера или другого датчика для улучшения регулирования.
Соответствующий подход зависит от требуемой точности, динамического отклика, типа двигателя и машинного процесса.
Таким образом, привод представляет собой систему силовой электроники, объединенную с системой управления. Качество работы двигателя зависит как от электроэнергетического каскада, так и от алгоритма управления.
Какие характеристики двигателя и нагрузки следует оценить?
Двигатель и нагрузка определяют условия, при которых должен работать привод. Поэтому для правильного выбора требуется больше информации, чем просто мощность двигателя, указанная на паспортной табличке.
Тип двигателя
Общие промышленные применения могут включать асинхронные асинхронные двигатели, двигатели с постоянными магнитами, синхронные двигатели или другие технологии двигателей.
Привод должен поддерживать выбранный тип двигателя и соответствующий метод управления.
Напряжение двигателя
Напряжение, указанное на паспортной табличке двигателя, должно соответствовать мощности привода и электрической системе. Несоответствие может создать неправильные условия эксплуатации.
Ток двигателя
Ток двигателя особенно важен, поскольку выходной каскад привода обычно выбирается в зависимости от допустимого тока, а также класса мощности.
Два двигателя с одинаковой номинальной мощностью могут иметь разные номинальные токи в зависимости от напряжения, КПД, коэффициента мощности и конструкции двигателя.
Базовая частота
Номинальная частота двигателя является важным ориентиром для программирования привода. Соотношение между напряжением и частотой ниже базовой точки влияет на доступный крутящий момент.
Крутящий момент нагрузки
Требования к крутящему моменту можно в общих чертах разделить на режимы с постоянным и переменным крутящим моментом, хотя реальные машины могут быть более сложными.
Конвейеры, подъемники, миксеры и экструдеры часто требуют значительного крутящего момента в широком диапазоне скоростей. Вентиляторы и центробежные насосы могут вести себя по-разному, поскольку их требования к крутящему моменту сильно меняются в зависимости от скорости.
Инерция
Инерция нагрузки влияет на ускорение и замедление. Большие вращающиеся массы требуют большего крутящего момента и большего времени для изменения скорости.
| Параметр двигателя или нагрузки | Почему это важно | Влияние выбора |
|---|---|---|
| Напряжение двигателя | Определяет электрическую совместимость | Конфигурация входов и выходов привода |
| Номинальный ток | Определяет потребность двигателя в электроэнергии | Номинальный ток привода |
| Частота двигателя | Определяет рабочую точку отсчета | Настройка частоты и напряжения |
| Пусковой крутящий момент | Определяет требования к запуску | Перегрузка привода и режим управления |
| Инерция нагрузки | Влияет на ускорение и замедление | Настройки рампы и устройство торможения |
| Диапазон рабочих скоростей | Определяет необходимый диапазон управления двигателем | Алгоритм привода и соображения по охлаждению двигателя |
Стартовые условия
Конвейеру с тяжело нагруженной лентой может потребоваться значительный пусковой момент. У вентилятора может быть совсем другое поведение при запуске. Шпиндель станка может требовать быстрого ускорения и точного регулирования скорости.
Привод должен быть адаптирован к фактическим условиям запуска, а не к средним условиям эксплуатации.
Требования к перегрузке
В некоторых приложениях требуются кратковременные периоды тока, превышающие номинальную мощность двигателя. Привод должен обеспечивать соответствующую перегрузочную способность в течение указанного времени.
Данные о перегрузке следует интерпретировать осторожно, поскольку разные семейства приводов могут по-разному определять номинальные значения перегрузки.
Охлаждение двигателя на низкой скорости
В стандартных двигателях с самоохлаждением используется прикрепленный вентилятор, охлаждающая способность которого снижается при низкой скорости двигателя. Если машине постоянно требуется высокий крутящий момент на низкой скорости, может потребоваться дополнительное охлаждение двигателя.
Данные паспортной таблички важны
- Номинальное напряжение:Подтвердите указанное рабочее напряжение двигателя.
- Номинальный ток:Используйте ток двигателя при сравнении выходных характеристик привода.
- Номинальная частота:Подтвердите номинальную частоту двигателя.
- Номинальная скорость:Используйте скорость, указанную на паспортной табличке, в качестве ориентира при вводе в эксплуатацию.
- Коэффициент мощности:Учитывайте электрические рабочие характеристики двигателя.
- Подключение двигателя:Проверьте конфигурацию звезды или треугольника, где это применимо.
Как режимы управления влияют на производительность машины?
Различные приложения требуют разного уровня точности управления двигателем. Простому конвейеру может не потребоваться та же стратегия управления, что и высокопроизводительной машине позиционирования.
Управление напряжением/частотой
Управление напряжением-частотой — один из простейших подходов к управлению приводом. Привод поддерживает определенное соотношение между выходным напряжением и частотой.
Этот режим может подойти для относительно простых задач управления скоростью, где не требуются высокие динамические характеристики крутящего момента.
Безсенсорное векторное управление
Бездатчиковое векторное управление оценивает поведение двигателя и контролирует поток и крутящий момент более независимо, чем базовое управление U/f.
Он может обеспечить лучшее управление крутящим моментом на низкой скорости и динамический отклик без необходимости использования энкодера во многих приложениях.
Векторное управление с обратной связью
Управление с обратной связью использует обратную связь от энкодера или другого датчика. Это может улучшить регулирование скорости и динамический отклик, особенно в приложениях, где важны точность скорости и реакция на возмущения нагрузки.
Контроль положения
Некоторые приводные платформы могут поддерживать функции позиционирования посредством встроенных функций управления движением или скоординированной связи с контроллером более высокого уровня.
Способность одного привода выполнить необходимое позиционирование зависит от конкретного продукта и архитектуры приложения.
| Режим управления | Типичный персонаж | Возможное применение |
|---|---|---|
| В/ф | Простая зависимость напряжения от частоты | Вентиляторы, насосы, опорные конвейеры |
| Бездатчиковый вектор | Улучшенное управление крутящим моментом и скоростью без энкодера | Конвейеры, миксеры, общее оборудование |
| Вектор замкнутого контура | Регулирование скорости на основе обратной связи | Высокопроизводительные скоростные приложения |
| Контроль положения | Координированные функции положения или движения | Машины с интенсивным движением |
Почему режим управления меняет поведение машины
Предположим, на конвейер внезапно попадает более тяжелая нагрузка. При простом управлении скорость двигателя может снизиться более заметно. Стратегия векторного управления может реагировать более агрессивно, регулируя ток, создающий крутящий момент двигателя.
Фактическое поведение зависит от настройки привода, модели двигателя, настроек управления и условий нагрузки.
Идентификация двигателя
Некоторые системы привода выполняют идентификацию двигателя или автонастройку. Этот процесс измеряет или оценивает параметры двигателя, чтобы алгоритм управления мог создать более точную внутреннюю модель двигателя.
Правильная процедура ввода в эксплуатацию зависит от платформы привода и типа двигателя.
Реакция на ускорение
Высокие динамические характеристики не всегда идут на пользу. Упаковочной машине может потребоваться быстрое ускорение, а длинному конвейеру может потребоваться более плавный профиль, чтобы избежать изменений натяжения ленты.
Поэтому режим управления следует выбирать в соответствии с поведением процесса, а не просто потому, что он предлагает больше возможностей.
Что делают функции ускорения, замедления и торможения?
Настройки ускорения и замедления определяют, насколько быстро двигатель меняет скорость. Эти функции напрямую влияют на механику машины и электрические характеристики привода.
Рампа ускорения
Рампа ускорения постепенно увеличивает командную частоту, а не сразу переходит к целевому значению.
Это уменьшает резкие изменения крутящего момента и может защитить ремни, муфты, цепи, шестерни и другие компоненты трансмиссии.
Рампа замедления
Темп замедления постепенно снижает скорость двигателя. Однако снижение скорости может привести к возврату двигателем механической энергии в электрическую систему.
Эта регенерированная энергия может увеличить напряжение звена постоянного тока внутри привода.
Тормозной резистор
Когда необходимо рассеять рекуперативную энергию, тормозной резистор может преобразовать электрическую энергию в тепловую. Выбор тормозного транзистора и резистора привода должен соответствовать энергопотреблению и рабочему циклу приложения.
Торможение постоянным током
Некоторые приводы могут подавать постоянный ток в двигатель для создания эффекта торможения при определенных условиях остановки. Эта функция зависит от приложения и должна быть настроена в соответствии с инструкциями привода.
Остановка на выбеге
Остановка выбегом снимает крутящий момент и позволяет двигателю и машине замедлиться естественным образом. Это полезно, когда не требуется контролируемое электрическое замедление.
| Метод остановки | Двигательное поведение | Типичное использование |
|---|---|---|
| Остановка на рампе | Частота уменьшается в зависимости от определенного времени | Общая контролируемая остановка |
| Береговая остановка | Двигатель теряет крутящий момент и естественным образом замедляется. | Малоинерционные или некритические остановки |
| Тормозной резистор | Регенеративная энергия рассеивается в виде тепла. | Высокая инерция или быстрое торможение |
| Торможение постоянным током | Возбуждение постоянным током создает тормозной эффект | Отдельные приложения для остановки и удержания |
Высокоинерционные приложения
Вентиляторы, центрифуги, большие ролики, маховики и подобное оборудование могут накапливать значительную кинетическую энергию. Если система попытается остановиться слишком быстро, эта энергия может привести к повышению напряжения в звене постоянного тока.
Таким образом, привод может перейти в защитное состояние, если не будет обеспечено соответствующее управление торможением.
Выбор тормозного резистора
Выбор тормозного резистора зависит от значения сопротивления, номинальной мощности, длительности импульса, рабочего цикла, совместимости привода и условий теплового монтажа.
Резистор, электрически совместимый для одного короткого события, может оказаться непригодным для повторяющихся циклов торможения.
Регенеративные системы
В некоторых приложениях используются рекуперативные приводы, которые возвращают энергию торможения в источник переменного тока, а не рассеивают ее через резистор.
Эта архитектура более сложна и обычно выбирается там, где приложение имеет значительную рекуперативную работу.
Как инвертор взаимодействует с системами автоматизации?
Современные промышленные приводы часто работают как узлы в более крупной системе автоматизации. Привод может получать команды скорости от ПЛК, обмениваться информацией о состоянии с HMI, отправлять сигналы тревоги на диспетчерский контроллер или участвовать в скоординированном движении.
Цифровые входы и выходы
Базовое управление может быть реализовано через цифровые входы для команд пуска, остановки, вперед, назад, сброса или других команд.
Цифровые выходы могут сообщать о таких состояниях, как рабочее состояние, состояние неисправности или состояния, связанные со скоростью.
Аналоговые входы и выходы
Аналоговые сигналы могут представлять собой задания скорости, значения процесса или другие команды с плавной регулировкой. В обычной схеме используется сигнал 0–10 В или 4–20 мА в зависимости от системы управления.
Промышленные сети связи
Более продвинутые установки используют промышленные сети связи для обмена управляющей и диагностической информацией в цифровом виде.
В зависимости от семейства приводов и конфигурации интерфейсы могут включать технологии полевой шины и промышленного Ethernet.
Доступ к параметрам
Связь также может обеспечить доступ к рабочим параметрам, истории неисправностей, словам состояния, контрольным значениям и диагностической информации.
| Интерфейс | Типичная функция | Приложение |
|---|---|---|
| Цифровой вход | Дискретная команда управления | Пуск, остановка, сброс, направление |
| Цифровой выход | Дискретная индикация состояния | Работа, неисправность, состояние готовности |
| Аналоговый вход | Непрерывное задание процесса или скорости | Команда скорости, задание давления |
| Аналоговый выход | Непрерывный сигнал мониторинга | Обратная связь по скорости или току |
| Промышленная сеть | Цифровое управление и диагностика | Интеграция ПЛК и координация машин |
Интеграция ПЛК
ПЛК может отправлять задание скорости и управляющее слово во время считывания фактической скорости, выходного тока, состояния и информации о неисправностях привода.
Этот цифровой подход снижает потребность в большом количестве проводных управляющих сигналов и может обеспечить большую наглядность диагностики.
HMI и взаимодействие с оператором
HMI может отображать состояние привода и рабочие значения, позволяя уполномоченному персоналу изменять выбранные параметры или рабочие команды.
Критические параметры должны быть защищены от несанкционированной модификации.
Сетевая архитектура
Когда на одной машине работают несколько приводов, сеть связи следует планировать тщательно. Адресация устройств, прокладка кабеля, оконечная нагрузка, частота обновления, задержка управления и поведение при сбоях — все это влияет на надежность системы.
Удаленная диагностика
Современные архитектуры автоматизации все чаще используют функции удаленной диагностики. Сигналы тревоги и рабочие данные привода могут помочь специалистам по техническому обслуживанию выявить проблемы без немедленного вывода оборудования из эксплуатации.
Какие функции защиты следует учитывать?
Привод с регулируемой скоростью работает между источником питания и двигателем, поэтому ему необходима защита как на уровне силовой электроники, так и на уровне управления двигателем.
Защита от перегрузки по току
Чрезмерный ток может возникнуть в результате механической перегрузки, короткого замыкания, неисправности двигателя, неправильных параметров двигателя или внезапного изменения нагрузки.
Привод контролирует выходной ток и может реагировать в соответствии со своей стратегией защиты.
Защита от перенапряжения
Напряжение звена постоянного тока может повыситься из-за помех в питании или рекуперации энергии во время замедления. Привод может вызвать реакцию перенапряжения, когда напряжение звена постоянного тока выходит за допустимый диапазон.
Защита от пониженного напряжения
Низкое входное напряжение может повлиять на работу привода и производительность двигателя. Привод контролирует состояние своего звена постоянного тока и входов и может реагировать в соответствии со своей логикой защиты.
Защита от перегрева
Силовые полупроводники, радиаторы, охлаждающие вентиляторы и другие компоненты выделяют тепло во время работы. Датчики температуры могут контролировать критические зоны и инициировать защитную реакцию при превышении предельных значений.
Перегрузка двигателя
Тепловое поведение двигателя зависит от тока, скорости, охлаждения и режима работы. Электронная защита от перегрузки на основе привода может использовать ток двигателя и настроенные параметры для оценки тепловой нагрузки.
Защита от замыканий на землю и выходная защита
Привод может отслеживать аномальные текущие условия и обнаруживать определенные неисправности на выходе. Внешние защитные устройства по-прежнему важны, поскольку защита привода не заменяет правильно спроектированную входящую защиту.
| Функция защиты | Возможная причина | Реакция привода |
|---|---|---|
| Перегрузка по току | Перегрузка, короткое замыкание, требование ускорения | Сигнализация, ограничение тока или отключение |
| Перенапряжение | Регенерация или нарушение подачи | Отключение, управление замедлением или другое защитное действие |
| Пониженное напряжение | Падение или перебои в поставках | Сигнализация, управляемая остановка или отключение |
| Перегрев | Высокая нагрузка, высокая температура окружающей среды, сбой в охлаждении | Тревога или защитное отключение |
| Перегрузка двигателя | Чрезмерная длительная нагрузка двигателя | Тепловая защита или поездка |
| Ошибка выхода | Кабель двигателя или неисправность двигателя | Защитное отключение |
Защитные настройки требуют правильных данных двигателя
Алгоритмы защиты часто зависят от тока двигателя, мощности, напряжения, частоты, тепловых характеристик или настроенных рабочих пределов.
Поэтому неправильные данные двигателя могут повлиять как на производительность, так и на защитное поведение.
Внешняя защита остается необходимой
Функции внутренней защиты привода не устраняют необходимость в правильно выбранных входных автоматических выключателях, предохранителях, разъединителях, заземлении и методах установки.
Вся электрическая система нуждается в скоординированной защите.
Безопасное отключение
Безопасность на уровне машины может потребовать контролируемого снятия крутящего момента, входов безопасности, цепей аварийной остановки, блокировок или специальных функций, рассчитанных на безопасность.
Безопасность должна строиться на основе оценки рисков оборудования, а не полагаться исключительно на стандартный входной сигнал пуска/останова.
Как условия установки и конструкция шкафа влияют на выбор?
Электрические характеристики частично зависят от того, как установлен инвертор. Один и тот же привод может вести себя по-разному в небольшом герметичном шкафу и хорошо вентилируемом пульте управления.
Температура окружающей среды
Силовые полупроводники выделяют тепло, и температура окружающей среды определяет, насколько эффективно привод может его рассеивать.
Высокая температура окружающей среды может потребовать снижения номинальных характеристик или дополнительного охлаждения в зависимости от спецификации продукта.
Вентиляция
Воздушный поток шкафа должен отводить тепло от привода. Заблокированные вентиляционные отверстия, недостаточная мощность вентилятора или плохое расположение шкафа могут привести к повышению внутренней температуры.
Монтажный зазор
Приводы требуют определенного зазора вокруг вентиляционных отверстий и тепловыделяющих поверхностей. Точные расстояния зависят от конструкции изделия.
Высота
На большей высоте плотность воздуха уменьшается, что может повлиять на эффективность охлаждения. Некоторые установки приводов требуют снижения номинальных характеристик выше указанных значений.
Пыль и загрязнения
Промышленная среда может содержать проводящую пыль, текстильные волокна, масляный туман, влагу или химические загрязнения. Требования к защите и техническому обслуживанию корпуса должны отражать условия на объекте.
| Условия установки | Потенциальный эффект | Ответ дизайна |
|---|---|---|
| Высокая температура окружающей среды | Уменьшенный запас по охлаждению | Термическая оценка и возможное снижение номинальных характеристик |
| Ограниченный поток воздуха | Накопление тепла | Улучшите вентиляцию шкафа |
| Большая высота | Уменьшенная возможность воздушного охлаждения | Соблюдайте требования к снижению номинальных характеристик, связанные с высотой. |
| Пыль | Загрязнение путей охлаждения | Подходящий корпус и план обслуживания |
| Влага | Электрические и коррозионные риски | Соответствующая защита окружающей среды |
| Высокая частота переключения | Дополнительные потери и EMI | Правильные параметры и конструкция кабеля |
Соображения по ЭМС
Высокочастотное переключение создает электромагнитное излучение. Кабели двигателя, заземление, экранирование, фильтры и конструкция шкафа могут влиять на электромагнитную совместимость.
Длинные кабели двигателя могут потребовать особого внимания, поскольку емкость кабеля может повлиять на выходную цепь.
Длина кабеля двигателя
Максимально допустимая длина кабеля двигателя зависит от конструкции привода, характеристик переключения, изоляции двигателя, конструкции кабеля и любого выходного фильтра или дросселя.
Перед установкой эту информацию следует сверить с документацией на продукт.
Отвод тепла внутри шкафа
Важно учитывать тепло, выделяемое не только приводом, но и контакторами, источниками питания, тормозными резисторами, ПЛК, трансформаторами и другими компонентами.
Общая тепловая нагрузка определяет, требуются ли шкафу вентиляторы, кондиционер или другая стратегия охлаждения.
Электрическое расстояние и проводка
Силовая проводка и проводка управления должны быть проложены соответствующим образом. Отделение чувствительной связи и аналоговой проводки от сильноточных коммутационных цепей может уменьшить помехи.
Как следует управлять энергией торможения, рекуперации и замедления?
Когда электродвигатель замедляется, вращающаяся система не теряет мгновенно свою кинетическую энергию. Эта энергия должна куда-то деваться. В зависимости от архитектуры привода оно может рассеиваться в виде тепла или возвращаться в электрическую сеть.
Откуда берется регенеративная энергия
Рекуперация обычно происходит, когда нагрузка приводит в движение двигатель быстрее, чем заданная электрическая скорость. Типичными примерами являются высокоинерционное торможение и опускание грузов.
Затем двигатель временно действует как генератор, отправляя электрическую энергию обратно в звено постоянного тока привода.
Повышение напряжения звена постоянного тока
Без подходящего пути управления энергией рекуперативная энергия повышает напряжение звена постоянного тока. Если напряжение превышает рабочий предел привода, может произойти отключение из-за перенапряжения.
Тормозной резистор
Тормозной резистор обеспечивает контролируемый путь регенерированной энергии. Тормозная цепь включает резистор, когда напряжение в цепи постоянного тока достигает соответствующего порога.
Регенеративное торможение
Системы рекуперативного привода могут возвращать энергию в сеть переменного тока. Это полезно там, где регенерация происходит часто или когда энергия торможения составляет существенную часть работы машины.
| Метод управления энергией | Основной принцип | Типичные условия применения |
|---|---|---|
| Длинная рампа замедления | Снижает рекуперативную мощность за счет увеличения времени остановки. | Машины, которые могут переносить более медленную остановку |
| Тормозной резистор | Преобразует регенеративную энергию в тепло | Повторяющееся или быстрое замедление |
| Регенеративный привод | Возвращает энергию в источник переменного тока | Частая или значительная регенеративная работа |
| Механический тормоз | Использует физическое трение, чтобы остановить или удержать груз. | Подъемники, предохранительное удержание, условия стационарной нагрузки |
Подъемные приложения
Подъемники и подъемные системы требуют особого внимания, поскольку подвешенный груз может привести в движение двигатель во время опускания. Электрическая регенерация и механическое удержание рассматриваются отдельно.
Для удержания нагрузки при остановленном двигателе может потребоваться механический тормоз.
Высокоинерционная техника
Центрифуги, большие вентиляторы, ролики и оборудование с маховиком могут накапливать значительную механическую энергию.
Попытка быстро остановить такую систему может привести к превышению тормозных возможностей привода, если не установлена подходящая система управления энергопотреблением.
Тепловая схема тормозного резистора
Тормозные резисторы могут нагреваться во время работы и требуют соответствующей вентиляции и физического отделения от термочувствительных компонентов.
Рабочий цикл резистора следует рассчитывать на основе фактического режима работы машины.
В каких промышленных приложениях можно использовать приводы с регулируемой скоростью?
Частотно-регулируемые приводы используются во многих отраслях промышленности, поскольку для разных машин требуется контролируемая скорость и крутящий момент двигателя.
Контроль скорости, контролируемое ускорение, контроль направления и координация с механизмами, расположенными выше или ниже по потоку.
Регулируемая скорость двигателя для управления технологическим процессом, управления давлением и плавного пуска.
Управление воздушным потоком с переменной скоростью и плавное ускорение для систем вентиляции и технологических процессов.
Контролируемая скорость, повторяемое ускорение, связь с ПЛК и координация работы всех секций машины.
Управление старт-стоп, синхронизация движения, торможение и точное управление скоростью конвейера.
Управление скоростью и крутящим моментом смесителей, валков, экструдеров, намоточного оборудования и аналогичных промышленных машин.
Конвейерные системы
Конвейерам часто требуется плавное ускорение и замедление. Внезапные изменения крутящего момента могут привести к проскальзыванию ремня, нестабильности изделия, механическому удару или ненужному износу.
Когда несколько конвейеров работают вместе, задания скорости можно координировать через ПЛК или сеть.
Насосы
Применение насосов часто требует изменения скорости в зависимости от условий процесса. Привод может получать задание от датчика давления, контроллера расхода или ПЛК и соответствующим образом регулировать скорость двигателя.
Выбор по-прежнему требует внимания к типу насоса и характеристикам нагрузки, поскольку не все насосы имеют одинаковые характеристики крутящего момента.
Фанаты
Вентиляторы могут иметь характеристики крутящего момента, сильно зависящие от скорости. Таким образом, управление переменной скоростью может обеспечить гибкий метод регулирования воздушного потока.
При использовании двигателя вентилятора также следует учитывать минимальную скорость, охлаждение двигателя и рабочий диапазон подключенного вентилятора.
Упаковочные машины
Упаковочное оборудование может включать в себя несколько двигателей, работающих согласованно. Приводам может потребоваться быстрая реакция, повторяемое управление скоростью, связь с контроллером машины и точные профили ускорения.
Системы намотки и размотки
Намоточное оборудование может потребовать скоординированного управления скоростью и крутящим моментом при изменении диаметра рулона. Контроль натяжения может включать датчики обратной связи и более совершенные стратегии управления.
Миксеры и мешалки
Смесители могут предъявлять изменяющиеся требования к крутящему моменту по мере изменения вязкости продукта и условий процесса. Поэтому высокий пусковой момент и перегрузочная способность могут быть важными критериями выбора.
Станки
Станки могут уделять больше внимания динамическому отклику и точности скорости. Возможно, потребуется интеграция приводной технологии с более сложной архитектурой управления движением.
| Приложение | Типичные требования к приводу | Важная деталь выбора |
|---|---|---|
| Конвейер | Контролируемое ускорение и скорость | Стартовый момент и торможение |
| Насос | Переменная скорость | Расход, давление, охлаждение двигателя |
| Вентилятор | Переменная скорость | Кривая нагрузки и минимальная скорость |
| Упаковочная машина | Быстрое и повторяемое управление | Связь и ответ ПЛК |
| Миксер | Высокая пусковая и перегрузочная способность. | Профиль крутящего момента и изменение процесса |
| Намоточная машина | Координация скорости и крутящего момента | Архитектура обратной связи и контроля напряжения |
Эти приложения демонстрируют, почему нельзя предполагать, что один и тот же номинал инвертора подходит для каждой машины. Привод должен быть согласован с механической нагрузкой, стратегией управления и рабочим циклом.
Каких распространенных ошибок при выборе следует избегать инженерам?
Наиболее распространенные ошибки при выборе привода случаются, когда инженер смотрит на номинальную мощность двигателя и останавливается на ней. Технически правильный выбор требует более широкого рассмотрения.
- Расчет только по кВт:Требования к току двигателя и перегрузке приложения могут быть более важными, чем номинальная мощность.
- Игнорирование момента нагрузки:Нагрузка с постоянным крутящим моментом может потребовать другого выбора привода, чем нагрузка с переменным крутящим моментом.
- Игнорирование стартовых условий:Тяжелые пусковые нагрузки могут потребовать дополнительной мощности по току.
- Игнорирование торможения:Высокоинерционные или понижающие нагрузки могут создавать значительную регенеративную энергию.
- Игнорирование температуры окружающей среды:Высокие температуры могут потребовать снижения номинальных характеристик привода.
- Игнорируя длину кабеля двигателя:Длинные кабели могут повлиять на нагрузку на изоляцию и электромагнитное поведение.
- Выбор неправильного интерфейса связи:Привод должен соответствовать архитектуре ПЛК и сети.
- Игнорирование охлаждения двигателя:Постоянный высокий крутящий момент на низкой скорости может привести к перегреву двигателя.
- Использование неправильных параметров двигателя:Неправильные данные ввода в эксплуатацию могут повлиять на управление и защиту.
- Игнорирование совместимости замены:Физически подобный привод может не иметь эквивалентных клемм, размеров, функций программного обеспечения или структур параметров.
Проблема только с питанием
Два двигателя с одинаковой мощностью могут иметь разные номинальные токи и разные характеристики крутящего момента. Поэтому привод следует выбирать с учетом паспортной таблички двигателя и фактического профиля нагрузки.
Ошибка постоянного крутящего момента
Конвейер, миксер или экструдер могут требовать высокого крутящего момента во всем диапазоне скоростей. Выбор привода, предназначенного в первую очередь для нагрузок с переменным крутящим моментом, может не обеспечить требуемых перегрузочных характеристик.
Проблема с торможением, о которой думают в последнюю очередь
Если машине требуется быстрое замедление, требования к торможению следует рассчитать до заказа привода. Добавление тормозного оборудования позже может создать проблемы с панелью и тепловой компоновкой.
Проблема охлаждения второстепенная
Охлаждение привода и двигателя взаимосвязаны, но не идентичны. Привод может работать в собственных тепловых пределах, в то время как двигатель перегревается на низкой скорости, поскольку его вентилятор, установленный на валу, вращается слишком медленно.
Проблема несоответствия коммуникации
Машина может использовать определенную промышленную сеть. Выбор диска без подтверждения требуемой опции связи может привести к ненужным изменениям оборудования в дальнейшем.
Проблема замены равно эквиваленту
При замене старого инвертора новый блок не следует выбирать исключительно по старой номинальной мощности. Инженеры должны сравнить класс напряжения, ток, режим управления, клеммы, размеры, метод торможения, связь, функции безопасности, программное обеспечение и совместимость двигателя.
Как следует заменить или модернизировать существующие системы?
Для замены инвертора в существующей машине требуется нечто большее, чем просто сравнение двух каталожных номеров. Новый привод должен интегрироваться в существующую электрическую, механическую архитектуру, архитектуру управления и безопасности.
Подтвердите существующий двигатель
Начните с проверки паспортной таблички двигателя и фактических условий эксплуатации. Двигатели могли быть заменены в течение срока службы машины, поэтому следует проверить установленный двигатель, а не полностью полагаться на старую документацию.
Запись существующих параметров
Важные параметры могут включать напряжение двигателя, ток, частоту, скорость, время разгона, время торможения, минимальную и максимальную частоту, режим управления и настройки защиты.
Проверьте физические размеры
Запасной привод с правильными электрическими характеристиками может по-прежнему не пройти модернизацию, поскольку пространство в шкафу другое.
Перед снятием существующего устройства следует проверить монтажные отверстия, ввод кабеля, вентиляцию, положение клемм и рассеивание тепла.
Проверьте входную и выходную проводку
Подтвердите расположение входного питания, клеммы двигателя, проводку управления, контакты реле, аналоговые сигналы, цифровые сигналы и кабели связи.
Проверьте связь
Если существующий привод обменивается данными с ПЛК или системой управления, перед заменой определите протокол и необходимую карту данных.
Обзор функций безопасности
Современные приводы могут предлагать функции безопасности, которых не было в исходном приводе. При модернизации необходимо оценить, как новые функции безопасности взаимодействуют с архитектурой безопасности машины.
| Зона модернизации | Что проверить | Возможная проблема, если игнорировать |
|---|---|---|
| Мотор | Паспортная табличка и эксплуатационные данные | Неправильные настройки тока или управления. |
| Кабинет | Размеры и вентиляция | Проблемы с монтажом или перегревом |
| Электропроводка | Клеммы питания и управления | Задержки при переподключении или неправильные соединения |
| Коммуникация | Протокол, адресация, отображение данных | Ошибка интеграции ПЛК |
| Торможение | Резистор, тормозной транзистор, время остановки | Перенапряжение при торможении |
| Безопасность | Функции аварийной остановки и безопасного крутящего момента | Несовместимая архитектура безопасности |
Преобразование параметров
Различные семейства приводов организуют параметры по-разному. Даже если продукт на замену предлагает те же функциональные настройки, номера и названия параметров могут отличаться.
Структурированный список преобразования параметров может сократить время ввода в эксплуатацию и предотвратить случайное упущение важных настроек.
Автонастройка двигателя
После установки может потребоваться процедура автонастройки или идентификации двигателя в зависимости от выбранного режима управления.
Перед началом процедуры двигатель должен быть в подходящем состоянии.
Последовательность испытаний после замены
- Проверьте проводку:Проверьте входное питание, соединения двигателя, проводку управления, заземление и соединения связи.
- Введите данные двигателя:Сопоставьте сконфигурированные значения с фактической паспортной табличкой двигателя.
- Проверьте режим управления:Подтвердите стратегию эксплуатации, необходимую для машины.
- Тест на низкой скорости:Подтвердите направление, ток, вибрацию и основное механическое поведение.
- Тестовое ускорение:Проверьте изменение скорости и реакцию крутящего момента при типичной нагрузке.
- Тестовое замедление:Проверьте поведение звена постоянного тока и эффективность торможения.
- Тестовая связь:Проверьте команды ПЛК, обратную связь о состоянии, сигналы тревоги и сетевые данные.
- Проверьте защиту:Проверьте настроенные пределы и реакции на неисправности в соответствии с процедурой ввода в эксплуатацию.
Что должна включать в себя спецификация профессионального инвертора?
Профессиональная спецификация дает поставщику и команде инженеров достаточно информации для определения правильной конфигурации продукта, не полагаясь на предположения.
| Область спецификации | Информация для определения | Почему это важно |
|---|---|---|
| Приложение | Конвейер, насос, вентилятор, миксер, упаковка, станок и т. д. | Определяет характеристики управления и нагрузки |
| Тип двигателя | Индукционный, с постоянными магнитами, синхронный или определенного типа | Определяет совместимость управления |
| Напряжение двигателя | Номинальное напряжение двигателя | Обеспечивает электрическую совместимость. |
| Ток двигателя | Номинальный ток в амперах | Поддерживает точный размер диска |
| Мощность двигателя | Номинальная кВт или л.с. | Предоставляет базовую информацию о размерах. |
| Диапазон скоростей | Минимальная, нормальная и максимальная рабочая скорость. | Определяет требования к контролю |
| Перегрузка | Требуемый ток и продолжительность перегрузки | Сопоставляет мощность привода с режимом работы машины |
| Торможение | Время остановки, инерция, резистор или требования к рекуперации | Определяет архитектуру управления энергопотреблением |
| Коммуникация | Протокол ПЛК и необходимые данные | Обеспечивает интеграцию автоматизации |
| Среда | Температура, высота над уровнем моря, влажность, пыль | Определяет пригодность установки |
| Кабинет | Доступные размеры и метод охлаждения | Подтверждает физическую установку |
| Безопасность | Требуемые функции безопасности и интерфейсы | Согласовывает функции привода с безопасностью машины |
Начните с применения машины
Определите, что приводит в движение двигатель, и опишите механическую нагрузку. Один и тот же номинал двигателя может использоваться в совершенно разных целях.
Предоставьте полную информацию о паспортной табличке двигателя.
Укажите напряжение двигателя, ток, частоту, номинальную скорость, мощность, схему подключения и тип двигателя, если таковые имеются.
Определите рабочий диапазон
Укажите минимальную скорость, нормальную скорость, максимальную скорость, частоту запуска, частоту остановки и количество времени, которое машина проводит в различных рабочих точках.
Определить перегрузку и пиковый крутящий момент
Если машина подвергается тяжелому запуску, ударным нагрузкам или кратковременным периодам повышенного крутящего момента, эти условия должны быть четко указаны.
Определить торможение
Укажите желаемое время остановки, инерцию нагрузки, частоту торможения, а также необходимость применения резистора, рекуперативной системы или механического тормоза.
Определить архитектуру управления
Укажите, использует ли машина местное управление, цифровой ввод-вывод, аналоговые ссылки, связь с ПЛК, промышленный Ethernet или платформу перемещения более высокого уровня.
Определить условия окружающей среды
Температура окружающей среды, температура корпуса, влажность, высота над уровнем моря, пыль и другие факторы окружающей среды могут повлиять на допустимый рабочий диапазон.
Определить физические ограничения
Для установки панели укажите доступную ширину, высоту, глубину, прокладку кабеля, вентиляционное пространство и ограничения на монтажные отверстия.
Идентификация модели особенно важна для фирменной промышленной продукции.
При выборе инвертора известной торговой марки важен точный код модели. Небольшие изменения в суффиксе модели могут соответствовать различным классам напряжения, номиналам, опциям, интерфейсам связи или поколениям оборудования.
Поэтому при замене установленного устройства покупатели должны предоставить полную существующую заводскую табличку или код продукта.
- Определите машину:Определите приводное оборудование, рабочий цикл и требования к процессу.
- Запишите данные двигателя:Подтвердите мощность, ток, напряжение, частоту, скорость и тип двигателя.
- Определите поведение нагрузки:Определите постоянный крутящий момент, переменный крутящий момент, высокую инерцию или другие характеристики нагрузки.
- Определить контроль:Укажите диапазон скоростей, режим управления, обратную связь и требования к реакции.
- Дайте определение торможению:Установите время торможения и условия рекуперации.
- Дайте определение коммуникации:Определите протокол ПЛК, интерфейс и необходимые данные о состоянии.
- Обзор среды:Проверьте температуру, высоту, пыль, влажность и условия охлаждения.
- Проверьте физическую форму:Подтвердите размеры привода, монтаж, клеммы и доступ к кабелям.
- Подтвердите модель:Проверьте полный номер детали, класс напряжения, номинальный ток и доступные опции.
- План ввода в эксплуатацию:Подготовьте параметры двигателя, логику управления, процедуры тестирования и резервные настройки.
Что должен предоставить покупатель при запросе предложения поставщика?
- Полная паспортная табличка двигателя:Включите мощность, напряжение, ток, частоту и скорость.
- Существующая модель инвертора:Укажите полный номер модели для замены.
- Описание машины:Объясните применение и характеристики нагрузки.
- Входное питание:Укажите напряжение питания, фазу и частоту.
- Требование к контролю:Укажите требования к местному управлению, вводу/выводу, аналоговому устройству или связи.
- Условия торможения:Укажите, требуется ли быстрая остановка или рекуперативный режим.
- Условия установки:При необходимости укажите размеры шкафа и информацию об окружающей среде.
Такой уровень информации позволяет поставщику легче определить технически совместимый продукт, вместо того чтобы полагаться на общие рекомендации по диапазону мощности.
Для проектов замены и поиска поставщиков точная идентификация модели особенно важна, поскольку фирменные продукты промышленной автоматизации часто доступны в нескольких тесно связанных вариантах.
Часто задаваемые вопросы
Какова основная функция инвертора Lenze?
Его основная роль заключается в регулировании работы двигателя путем контроля условий электрического выхода, таких как частота и напряжение. В зависимости от конкретного семейства продуктов инвертор также может обеспечивать управление темпом, управление крутящим моментом, функции торможения, диагностику, связь и интеграцию автоматизации.
Может ли инвертор контролировать скорость двигателя?
Да. Регулируя выходную частоту и соответствующее напряжение в соответствии с выбранной стратегией управления, привод переменного тока может регулировать скорость двигателя в пределах заданного рабочего диапазона.
Следует ли выбирать инвертор в зависимости от мощности двигателя или тока?
Оба значения имеют значение, но номинальный ток двигателя особенно важен, поскольку выходные каскады привода проектируются с учетом допустимого тока. Необходимо также учитывать требования к перегрузке приложения, поскольку машины с одинаковой мощностью двигателя могут предъявлять к приводу совершенно разные требования.
Что такое V/f-управление?
Управление U/f поддерживает определенное соотношение между выходным напряжением и частотой. Это относительно простой метод управления, который может подойти для применений, где достаточно базового контроля скорости.
Что такое безсенсорный векторный контроль?
Бездатчиковое векторное управление оценивает поведение двигателя и регулирует магнитный поток и крутящий момент без необходимости использования физического датчика скорости во многих приложениях. Он может обеспечить улучшенные низкоскоростные и динамические характеристики по сравнению с базовым управлением V/f.
Когда полезна обратная связь от энкодера?
Обратная связь энкодера может быть полезна, когда машине требуется более жесткое регулирование скорости, улучшенный динамический отклик или управление на основе обратной связи. Необходимость зависит от применения и возможностей выбранного семейства накопителей.
Что заставляет инвертор отключаться из-за перенапряжения во время остановки?
Быстрое замедление высокоинерционной нагрузки может вернуть энергию от двигателя в звено постоянного тока привода, вызывая повышение напряжения в звене постоянного тока. В зависимости от применения может потребоваться более длинный темп замедления, тормозной резистор, рекуперативная система или другой подходящий метод торможения.
Каждому ли приложению необходим тормозной резистор?
Нет. Потребность зависит от инерции нагрузки, времени остановки, рабочего цикла, скорости и энергии рекуперации. Приложения с низкой инерцией и медленным замедлением могут не требовать его, тогда как машины с высокой инерцией или часто останавливающиеся машины могут потребовать тормозного оборудования.
Может ли инвертор управлять насосом?
Да. Приводы с регулируемой скоростью обычно используются с насосами для регулировки скорости двигателя в соответствии с требованиями процесса. Точная стратегия управления должна учитывать тип насоса, условия потока, минимальную скорость, охлаждение двигателя и систему управления процессом.
Может ли инвертор управлять конвейером?
Да. Конвейерные приложения часто используют приводы для регулирования скорости, плавного ускорения, контролируемой остановки, работы вперед и назад, а также координации с другими секциями машины.
Почему ток двигателя важен при выборе привода?
Выходные компоненты привода рассчитаны на определенные уровни тока. Два двигателя с одинаковой номинальной мощностью могут иметь разные номинальные токи, поэтому привод должен соответствовать фактическому току, указанному на паспортной табличке двигателя, и требованиям к перегрузке приложения.
Может ли инвертор постоянно управлять двигателем на низкой скорости?
Это зависит от двигателя и применения. Стандартный двигатель с самоохлаждением может потерять охлаждающую способность на низкой скорости. Если высокий крутящий момент требуется постоянно на низкой скорости, может потребоваться независимый вентилятор охлаждения или другое устройство охлаждения двигателя.
Как инвертор взаимодействует с ПЛК?
В зависимости от продукта и конфигурации для связи могут использоваться цифровые входы/выходы, аналоговые сигналы, сети полевых шин или промышленный Ethernet. Привод может обмениваться командами, информацией о состоянии, рабочими значениями, сигналами тревоги и диагностическими данными с ПЛК.
Можно ли подключить привод к HMI?
Да. HMI может отображать параметры привода, рабочие состояния, аварийные сигналы и выбранные значения процесса. Он также может предоставлять авторизованные функции параметров и команд в зависимости от архитектуры автоматизации.
Какие условия окружающей среды следует проверить?
Важные условия включают температуру окружающей среды, температуру в шкафу, высоту над уровнем моря, влажность, пыль, масляный туман, вибрацию, вентиляцию и другие загрязнения. Эти факторы могут влиять на мощность привода и пригодность установки.
Почему длина кабеля двигателя имеет значение?
Длинные кабели двигателя увеличивают емкость кабеля и могут влиять на поведение выходного сигнала и нагрузку на изоляцию. Допустимую длину кабеля следует сверить с технической документацией привода и необходимыми выходными фильтрами или реакторами.
Может ли другой инвертор заменить существующий привод Lenze?
Замена из другого семейства продуктов может быть возможной, но ее следует рассматривать как техническую замену, а не как прямое предположение об эквивалентности. Необходимо сравнить напряжение, ток, режим управления, торможение, размеры, клеммы, связь, программное обеспечение, функции безопасности и совместимость двигателей.
Что следует проверить при замене существующего накопителя?
Проверьте полный существующий номер модели, данные двигателя, напряжение питания, номинальный ток, размеры шкафа, клеммы, тормозную систему, проводку управления, связь с ПЛК, интерфейсы безопасности, длину кабеля и существующие настройки параметров.
Что такое перегрузочная способность привода?
Способность к перегрузке показывает, какой ток привод может обеспечить выше своего постоянного номинального значения в течение определенного периода времени. Точные характеристики перегрузки зависят от продукта и категории применения, поэтому требуемую нагрузку машины необходимо сравнить с номиналом производителя.
Почему привод может перегреваться даже при неполной нагрузке двигателя?
Температура привода зависит от потерь переключения, температуры окружающей среды, вентиляции корпуса, несущей частоты, расстояния между установками и других условий. Привод может работать вблизи температурного предела из-за плохого охлаждения даже при умеренной нагрузке двигателя.
Можно ли использовать один и тот же привод для насосов и конвейеров?
Возможно, если накопитель поддерживает оба приложения и номиналы соответствующие. Однако стратегия управления, требования к перегрузке, торможение и характеристики нагрузки могут существенно различаться в зависимости от насоса и конвейера, поэтому следует проверить точную конфигурацию.
Какую информацию должен получить поставщик для подбора продукции?
Полезная информация включает полную модель инвертора, паспортные данные двигателя, напряжение питания, тип применения, требуемый диапазон скоростей, состояние перегрузки, требования к торможению, протокол связи, размеры шкафа и условия установки.
Является ли поставщик привода тем же самым, что и производитель привода?
Нет. Поставщик или дистрибьютор может осуществлять поиск, идентификацию, сопоставление и поставку фирменных промышленных приводов, не являясь оригинальным производителем. Для проектов закупок особенно важна способность поставщика определить правильную модель и конфигурацию.
Как лучший выбор инвертора может улучшить управление промышленным двигателем?
Управление промышленным двигателем работает лучше всего, когда привод рассматривается как часть всей машины, а не как изолированный электрический компонент. Двигатель, механическая нагрузка, архитектура управления, тормозная система, шкаф, ПЛК, сеть связи и защитные устройства – все это влияет на требуемую конфигурацию.
Первый шаг — понять машину. Конвейер, насос, вентилятор, смеситель, упаковочная машина, система намотки и станок могут требовать разного поведения двигателя, даже если их двигатели имеют одинаковую номинальную мощность.
Данные двигателя обеспечивают электрическую основу. Необходимо знать номинальное напряжение, ток, частоту, скорость, тип двигателя и подключение. Затем к характеристикам нагрузки добавляется следующий уровень: пусковой момент, постоянный крутящий момент, инерция, ускорение, замедление, диапазон скоростей и перегрузка.
Метод управления следует выбирать исходя из этих требований. Базового управления U/f может быть достаточно для простых задач, тогда как бездатчиковое или векторное управление с обратной связью может обеспечить лучшие характеристики крутящего момента и скорости, когда этого требует машина.
Торможение требует отдельного внимания. Высокоинерционные машины и подъемные системы могут регенерировать значительную энергию во время торможения. В зависимости от применения правильное решение может включать более длинный темп останова, тормозной резистор, рекуперативную систему или механический тормоз.
Коммуникация также стала центральной частью современной интеграции промышленных приводов. Цифровой ввод-вывод, аналоговые сигналы, сети полевых шин и промышленный Ethernet позволяют подключить привод к ПЛК и более широкой системе автоматизации. Поэтому правильный протокол и сопоставление данных должны быть определены до закупки.
Экологический дизайн не менее важен. Температура окружающей среды, вентиляция шкафа, высота над уровнем моря, пыль, влажность, длина кабеля двигателя, ЭМС и физические ограничения при монтаже могут повлиять на успешную работу.
При работе по закупке и замене особого внимания заслуживает идентификация модели. Фирменный промышленный привод может предлагаться в нескольких тесно связанных версиях с разными классами напряжения, токовыми возможностями, интерфейсами, размерами или опциями. Поэтому перед выбором продукта необходимо проверить полный код модели.
При поискеLenze-инверторРешение, самый надежный подход к закупкам — сначала определить точное соответствие модели и требованиям применения, а затем проверить совместимость двигателя, функции управления, связь, торможение, условия установки и документацию.
Нужна помощь в подборе привода Lenze для вашего применения?
Мао Хуэйпоставляет фирменные продукты промышленной автоматизации и поддерживает идентификацию моделей, подбор приложений, поиск замены, проверку технических спецификаций и анализ конфигурации для проектов управления двигателями. Подробную информацию о продукте и требованиях к применению см.связаться с нами.